| 카테고리 | 기초 과학 |
|---|---|
| 인터랙션 | 기계, 손에 |
| 표준 치수 | 층별 플랜 |
| 소비 전력 | 100–240 V AC, 50/60 Hz, 단상 — 유니버설 입력. 강압 트랜스나 모터 재결선이 필요 없습니다 |
| 전원 | 1대부터 양산까지 · 도면 기반 OEM |
| 납기 | 계약금 계약금 입금 후 3~6주 (계약 시 확정) |
| 보증 | 구조와 제어 모두 1년 |
| 도면·자료 | 사양서 · 제어 도면 · 예비 부품 목록 |
카탈로그 표준 모델입니다. 치수와 제어 패키지, 마감이 정해져 있어 가격과 납기를 예측할 수 있습니다. 크기와 색상, 인터페이스 언어는 새 설계 없이 조정할 수 있습니다.
카메라 내부에 무슨 일이 순간 셔터가 눌러? 어떤 힘은 시계에 시간, 분 및 초침을 몰고 있습니까? 쇼핑몰에서 움직이는 에스컬레이터의 내부 구조는 무엇입니까? 사실, "bodies" 안에는 메커니즘을 호출하는 구성 요소의 복잡한 시스템입니다. 끊임없이 변화하는 기계적인 동의의 아름다움은 기계장치 사이 상대적인 동의의 각종 형태에 의해 창조됩니다. 이 전시는 기계적인 장치의 16 세트, 중앙 전시 란에 있는 4개의 특색짓고 전기 기계 기계장치로 이루어져 있습니다. 당신은 그들의 명백한 기계적인 운동을 관찰하기 위하여 닫힐 수 있습니다. 주변 운영 테이블의 장치가 자신을 시도해야합니다. 내부 구조에서 가까운 모습을 보시고, Handwheels를 켤 때 어떤 변화가 일어나는지 추측하려고 합니다. 운영 테이블에, 당신은 벨트에 의해 감싸이는 2개의 원판을 볼 것입니다. 이것은 벨트 드라이브 메커니즘이라고, 가장 널리 사용되는 기계 전송 방법 중 하나입니다. 이 기계장치는 가동 가능한 벨트와 폴리 사이 마찰 힘에 동의와 힘을 전달하기 위하여 의존합니다. 당신은 왜 두 풀리가 다른 크기인지 알고 있습니까? 이것은 우리가 V 모양을 형성하기 위하여 벨트를 원하기 때문에, 그래서 그것 사이 마찰 힘이고 폴리는 더 중대하, 전송 수용량은 더 강합니다! 그것은 감독되지 않는 대중적인 사용을 위해 건축됩니다: 표면은 튼튼하고 닦고, 느슨한 부속이 없고, 공용영역은 지시 없이 작동합니다, 그래서 대략 6의 아이는 바쁜 지면에 그것을 작동할 수 있습니다.
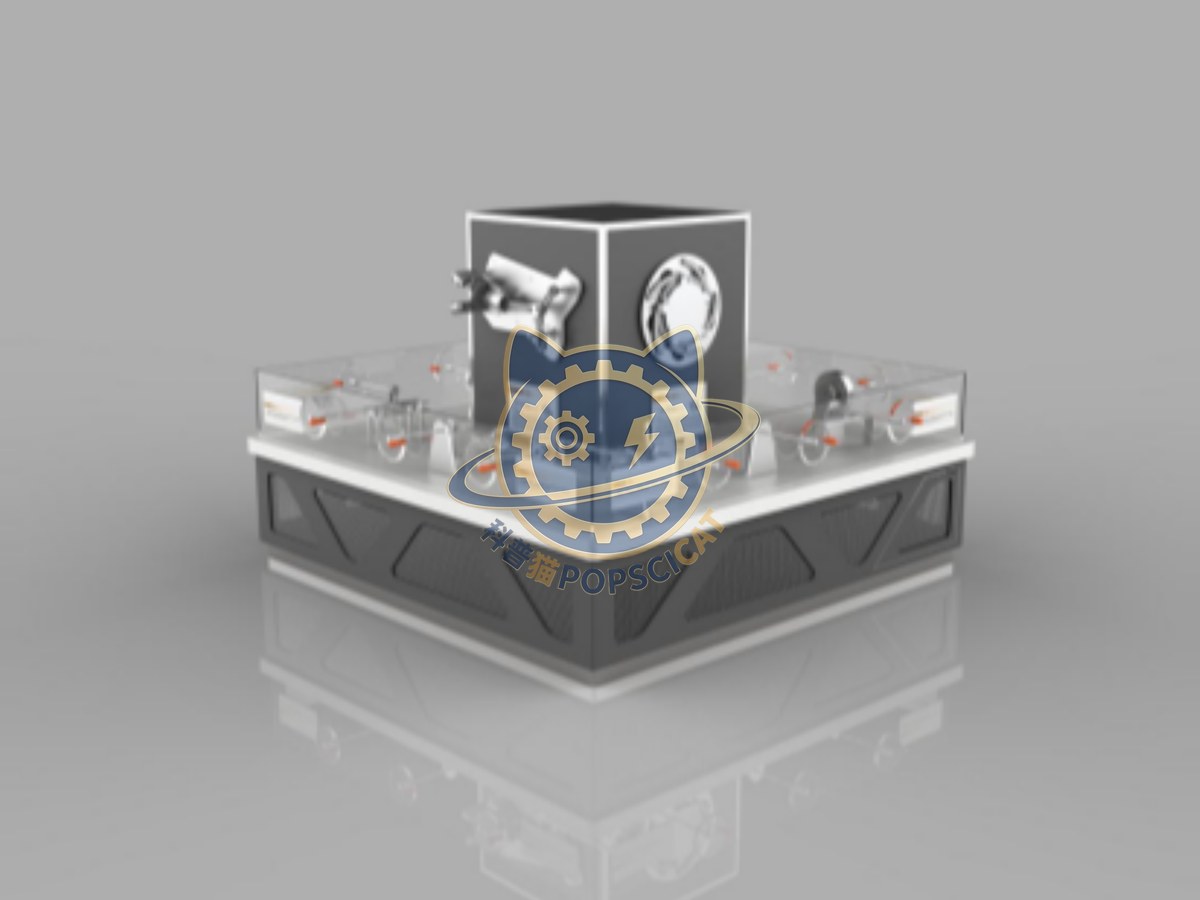
상호 작용 유형: 기계, 손에. 단위는 unsupervised 대중적인 사용을 위해 디자인됩니다: 통제는 중단되거나 보호되고, 이동하는 부속은 동봉되고, 공용영역은 대략 6의 아이에 의해 교대로 퇴색됩니다. 화면이 사용되는 곳, 언어는 하드웨어를 변경하지 않고 전환 할 수 있으며 콘텐츠는 사이트에 교체 할 수 있습니다.
모든 장치는 시운전을 거쳐 출고합니다. 기구를 반복 작동시키고, 전장품을 번인하고, 모서리를 다듬고, 체결부를 규정 토크로 조이고 표시합니다. 베어링, 슬라이더, 램프, 벨트, 터치 패널 같은 마모 부품은 모듈식이며 예비 부품 목록에 기재되어 있어, 현장 기술자가 장치를 반송하지 않고 교체할 수 있습니다. 포장은 합판에 폼 블록을 덧댄 방식이며, 적재 계획과 포장 목록이 함께 갑니다.
기초 과학 라인의 다른 모델로, 모두 같은 사양과 같은 제어 패키지로 제작합니다.
주제 개요나 평면도, 또는 아무것도 없어도 됩니다 — 공간 사진 한 장이면 시작하기에 충분합니다. 견적은 실제 전시물 목록을 기준으로 산출하며, 면적당 추정치로 드리지 않습니다.
계약 전에 공장을 직접 보시겠습니까? 공장 방문과 제3자 검사는 언제나 환영합니다.