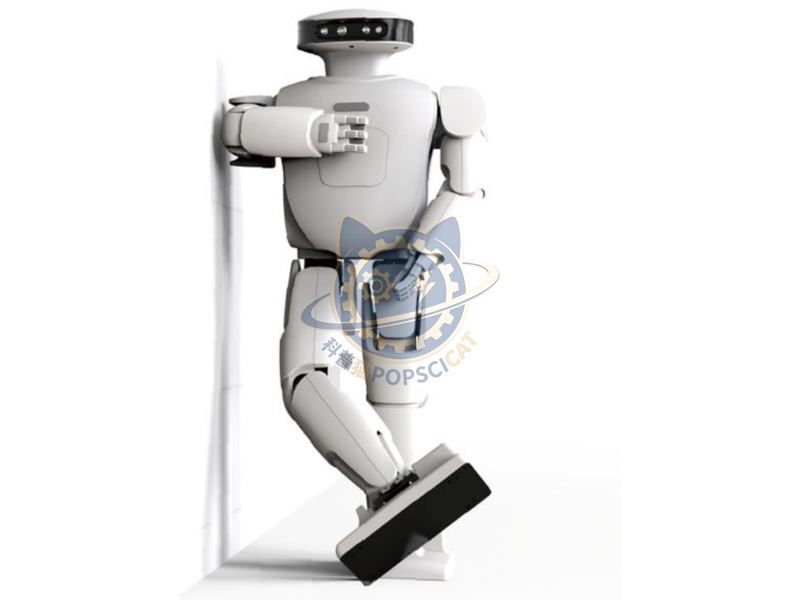
Ein zweibeiniger Roboter ist eine Art Roboter, der den menschlichen Gang simulieren kann, und sein Design beinhaltet Elemente wie Bein...
| Kategorie | Stadt & Gesellschaft |
|---|---|
| Standardgröße | Sondermaß |
| Stromversorgung | 100–240 V AC, 50/60 Hz, einphasig — Weitbereichseingang; kein Abwärtstransformator, keine Motor-Umschaltung |
| Versorgung | Einzeleinheit oder Charge · OEM zu Ihrer Zeichnung |
| Vorlaufzeit | Standard 3–6 Wochen nach Anzahlung (pro Vertrag bestätigt) |
| Garantie | 1 Jahr, Struktur und Kontrolle |
| Dokumente | Spezifikationsblatt · Kontrolldiagramm · Ersatzteilliste |
Ein standardisiertes Katalogmodell: Abmessungen, Steuerungspaket und Oberfläche sind festgelegt, was den Preis und die Vorlaufzeit vorhersehbar hält. Größe, Farbe und Schnittstellensprache können ohne einen neuen Konstruktionszyklus angepasst werden.
Standardmodelle aus diesem Sortiment sind auch in unserem Online-Shop aufgeführt, preislich in USD – Sehen Sie sich den Preis selbst an ↗
Ein zweibeiniger Roboter ist eine Art Roboter, der menschliche Gangart simulieren kann, und sein Design beinhaltet Elemente wie Beinstruktur, gemeinsame Aktuator-Hardware und Bewegungssteuerungssoftware. Diese Designelemente beeinflussen direkt die Anpassungsfähigkeit, Energieeffizienz und Stabilität von Robotern.
Das Exponat ist für unbeaufsichtigte öffentliche Nutzung ausgelegt: Bedienelemente sind versenkt oder abgeschirmt, bewegte Teile gekapselt, und die Bedienung ist für ein etwa sechsjähriges Kind ohne Anleitung verständlich. Wo ein Bildschirm zum Einsatz kommt, lässt sich die Sprache wechseln, ohne die Hardware zu ändern, und der Inhalt vor Ort austauschen.
Ultrahoher Freiheitsgrad kombiniert mit selbststabilisierendem Gangalgorithmus: Die gesamte Maschine verfügt über 22 Gelenke und übernimmt einen halbgeschlossenen bipedalen Gangalgorithmus, der auf der Grundlage des LIPM-Modells (linear invertiertes Pendel) verbessert wurde. Die Gehparameter können durch ROS dynamisch angepasst werden. Bereitstellung eines vollständigen Satzes von Open-Source-Vorwärts- und Inverskinematikalgorithmen auf Basis von ROS, die die Entwicklung von Roboter-Bewegungssteuerungsanwendungen und Robotik-Lehrpraktiken erleichtern. V-SLAM visueller Algorithmus: Szenenerkennung, Kartenkonstruktion, Pfadplanung, Vermeidung von Reisehindernissen, Poseerkennung, kognitive Funktionen. Multisensorische vertikale und horizontale Expansion: Der Kopf nimmt ein 6-Wege-Mikrofon-Array an und nutzt die räumlichen Filtereigenschaften des Mikrofon-Arrays, um räumliches Rauschen effektiv zu unterdrücken. Genaue Klangsammlung im Fernfeldbereich, 360-Grad-genaue Positionierung des Schallquellenwinkels, um eine nahtlose Tonaufnahme zu erreichen. Externe Sensoren: Bereitstellen magnetischer Anschlussanschlüsse, die mehrere Sensoren (Temperatur, Berührung, Lichtempfindlichkeit, menschliches Infrarotlicht) verbinden können, um Multi-Szenen-Anwendungen zu ermöglichen.
Jedes Exponat verlässt die Fabrik nach einem Probelauf: Mechanismen durchlaufen, Elektronik eingebrannt, Kanten entgratet, Befestigungen mit Drehmoment angezogen und markiert. Verschleißteile — Lager, Gleiter, Leuchten, Riemen, Touchpanels — sind modular und auf der Ersatzteilliste geführt, sodass ein Techniker vor Ort sie tauschen kann, ohne das Exponat zurückzuschicken. Verpackt wird in Sperrholz mit Schaumstoffblöcken; Ladungsplan und Packliste reisen mit der Sendung.
Weitere Modelle aus der Linie Stadt & Gesellschaft, alle nach derselben Spezifikation und mit demselben Steuerungspaket.

Blattverstellung von Hand, der Schub direkt am Manometer ablesbar.

Vier Ampeln so takten, dass ein Bus ohne Halt durch die Stadt kommt.

Einen Rumpf beladen, bis er schwimmt — und weiter, bis er es nicht mehr tut.

Straßensensorik, Fahrbahnmarkierung und Fahrzeugkommunikation in einem Modell.
Hängen Sie ein Themenraster, einen Grundriss an — oder gar nichts: ein Foto des Raums genügt für den Anfang. Angebote entstehen auf Basis einer echten Exponatliste, nicht aus Schätzungen pro Quadratmeter.
Sie möchten die Fabrik sehen, bevor Sie sich festlegen? Werksbesuche und Prüfungen durch Dritte sind willkommen.