Le toucher humain peut être simulé grâce à des capteurs qui, comme la peau humaine, peuvent détecter des informations telles que la pression,…
| Catégorie | Numérique & IA |
|---|---|
| Taille standard | Taille sur mesure |
| Alimentation | 100–240 V CA, 50/60 Hz, monophasé — entrée universelle ; sans transformateur abaisseur ni reprise du bobinage moteur |
| Fourniture | Unité unique ou lot · OEM selon votre plan |
| Délai de production | Standard 3–6 semaines après acompte (confirmé par contrat) |
| Garantie | 1 an, structure et commande |
| Documents | Fiche technique · schéma de commande · liste de pièces de rechange |
Un modèle standard du catalogue : dimensions, coffret de commandes et finition sont figés, ce qui garantit un prix et un délai prévisibles. Taille, couleur et langue d'interface peuvent être adaptées sans nouveau cycle de conception.
Les modèles standard de cette gamme sont également listés dans notre boutique en ligne, en prix USD — voyez le prix vous-même ↗
Le toucher humain peut être simulé grâce à des capteurs qui, comme la peau humaine, peuvent détecter des informations telles que la pression, la friction, la douceur, la dureté et la texture. Les robots utilisent ces « sens tactiles » pour comprendre les caractéristiques des objets, les rendant plus souples et précis lors de la préhension, évitant ainsi d'endommager les objets fragiles ou sensibles.
L'unité est conçue pour un usage public sans surveillance : les commandes sont encastrées ou protégées, les pièces mobiles sont carénées, et l'interface est utilisable par un enfant d'environ six ans sans consigne. Lorsqu'un écran est utilisé, la langue peut être changée sans modifier le matériel, et le contenu peut être remplacé sur place.
La peau humaine reflète globalement les propriétés physiques d'un objet, telles que la rugosité, la dureté, la conductivité thermique, la température, l'humidité, la netteté, les vibrations, la force tactile et la pression tactile, par contact avec la surface de l'objet. Actuellement, les robots intelligents peuvent reconnaître avec précision de nombreux objets grâce au toucher. Ces robots traitent les informations tactiles obtenues grâce à des capteurs grâce à des algorithmes d'apprentissage automatique, leur permettant de reconnaître des objets précédemment traités.
Chaque unité quitte l'usine après un essai de fonctionnement : mécanismes actionnés, électronique rodée, arêtes adoucies, fixations serrées au couple et marquées. Les pièces d'usure — roulements, glissières, lampes, courroies, écrans tactiles — sont modulaires et listées sur la fiche de pièces de rechange, si bien qu'un technicien du site peut les remplacer sans renvoyer l'exposition interactive. Le caissage en contreplaqué est muni de cales en mousse ; le plan de chargement et la liste de colisage accompagnent l'expédition.
Autres modèles de la gamme Numérique & IA, tous tenus à la même spécification et au même ensemble de commande.

Des centaines de nœuds en orbite s'allument pour montrer la couverture mondiale.

Des doigts mécaniques jouent le morceau choisi par le visiteur.

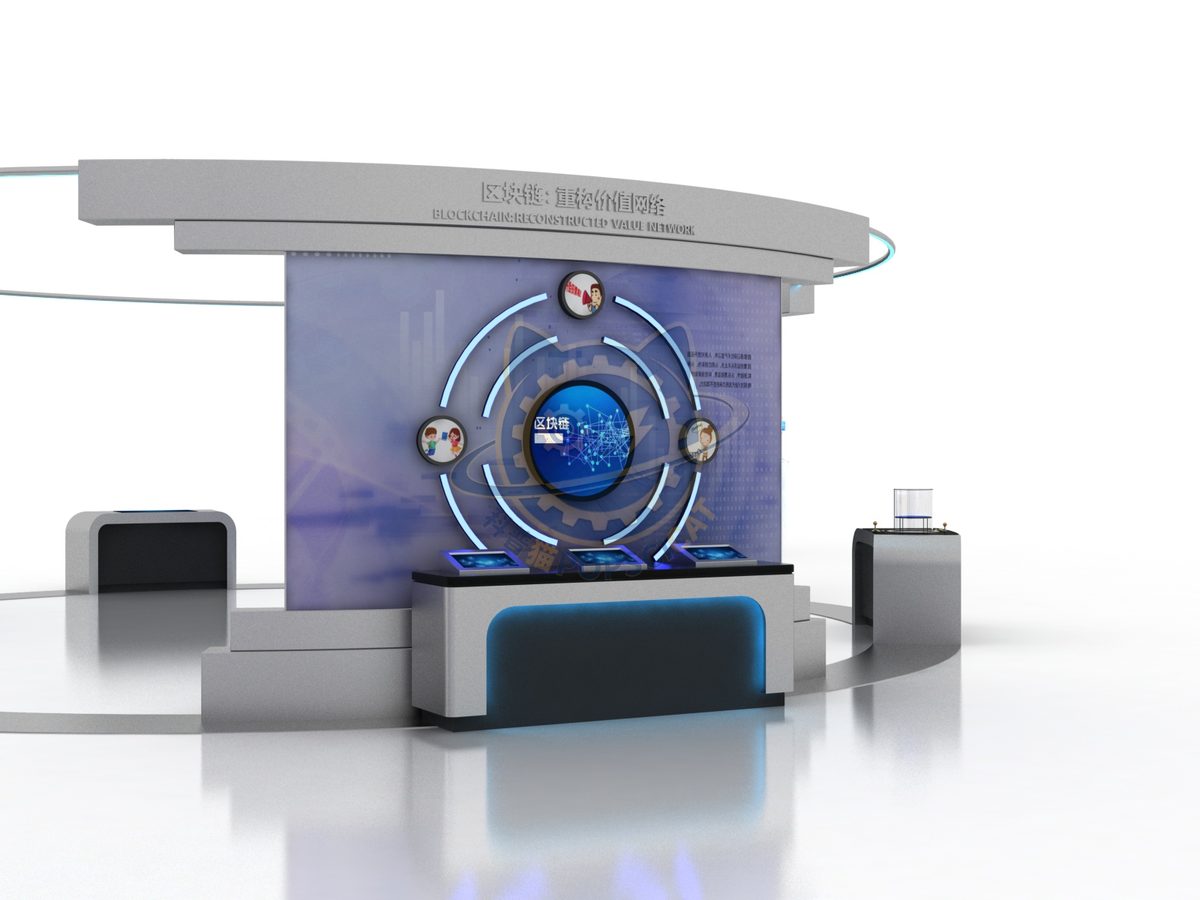
Une chaîne de blocs impossible à modifier dès que le suivant est ajouté.

Une caméra lit un cube mélangé ; le bras le résout en moins d'une minute.
Joignez une esquisse de thématique, un plan, ou rien du tout — une photo de l'espace suffit pour démarrer. Les devis sont établis à partir d'une vraie liste d'expositions interactives, non d'estimations au mètre carré.
Vous préférez visiter l'atelier avant de vous engager ? Les visites d'usine et les inspections par tiers sont les bienvenues.