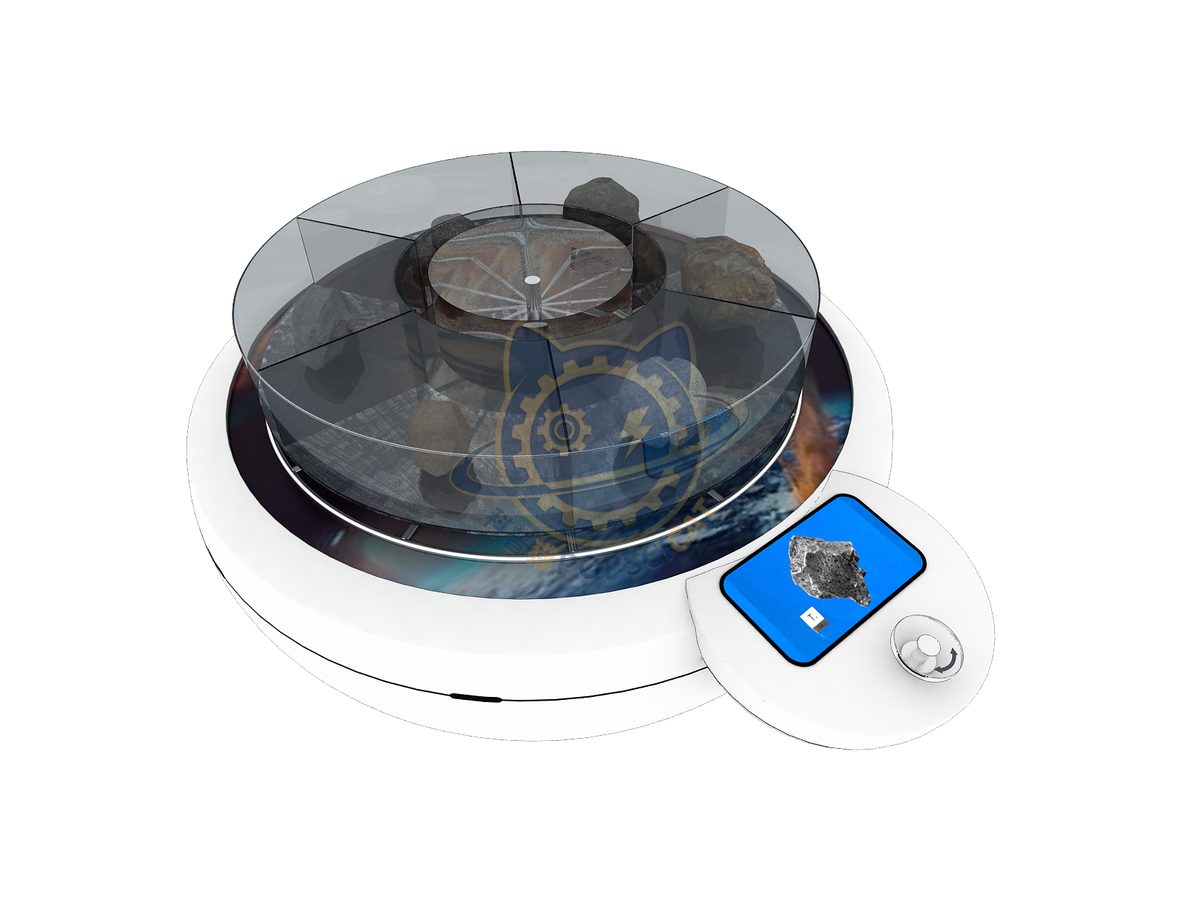
| カテゴリー | 宇宙・天文 |
|---|---|
| 標準寸法 | 寸法特注 |
| 消費電力 | 100–240 V AC、50/60 Hz、単相 — ユニバーサル入力。降圧トランスもモーターの再結線も不要です |
| 電源 | 1 台から量産まで · 図面による OEM 対応 |
| 納期 | 手付金のお支払い後 3〜6 週間(契約ごとに確定) |
| 保証 | 構造・制御ともに 1 年 |
| 図面・資料 | 仕様書・制御図・補修部品リスト |
カタログ標準モデルです。寸法、制御パッケージ、仕上げが確定しているからこそ、価格と納期を見通せます。サイズ、色、表示言語は、新たな設計工程を挟まずに変更できます。
プローブの「Four Investigators」は、Tianwen-1 Marsランディングプロセス中に使用される4つの主要な技術デバイスを指します。レーザーは、レンジ、マイクロ波の範囲と速度測定、光学粗い障害、およびレーザー3Dイメージングです。これらの装置は、プローブがマースの表面に距離と速度を正確に測定し、障害物を特定し、回避することができることを確認し、そして最後の100メートルの間に、すぐにデータを3回取得し、3秒間、唯一の10秒のタイムウィンドウを介して、データを3回取得します。最適な着陸場所を決定するため。この短い期間内に正しいデータが取得できない場合は、ディテクタはブラインドの降下を実行する必要があります。中国の月面探査ミッションでは、Chang'e-3とChang'e-4プローブは、Tianwen-1 Marsプローブと同様の重要な技術機器を使用して、着陸場所を正確に識別し、潜在的な障害を避け、月面にスムーズな着陸を実現します。
ユニットは、監視されていない公共使用のために設計されています:制御は、凹凸またはシールドされ、可動部分が封じられ、インターフェイスは、指示なしで約6の子供の操作可能です。画面が使用される場合、ハードウェアを変更することなく言語を切り替えることができ、コンテンツはサイトに置き換えることができます。
月面ローバーのレーザー検出障害回避動作技術は、レーザーセンサーを使用して周囲の環境を知覚し、月面ローバーの障害物を回避します。この技術は、ロック、トラップなどの月面の障害物を避け、ミッションの安全と成功を保証します。検出器の複数の安全装置には、レーザー範囲、マイクロ波範囲、速度測定、光学粗い障害、レーザー3Dイメージング、最高の着陸ポイントを検索する4つの研究者などが含まれます。月面ローバーのレーザー検出障害と移動技術は通常、次の手順が含まれています: 1 レーザーの放出: 月面ローバーのレーザーは、レーザービームを放ち、レーザービームのエネルギーは、光の速度で伝搬します。2つのレーザー検出:レーザーのビームは周囲の目的の表面で輝き、レーザーのエネルギーのいくつかは月のローバーに反映されます。3つの反射検出:月ローバーのレーザーセンサーは反映されたレーザー光線を受け取り、レーザーのリターンの時間の相違を測定します。4つの間隔の計算:レーザーのリターンに基づく。
すべての装置は試運転を経て工場を出ます。機構は往復動作を繰り返し、電子部品はエージングし、エッジは面取りし、締結部は規定トルクで締めてマーキングします。ベアリング、スライダー、ランプ、ベルト、タッチパネルなどの消耗部品はモジュール化し、補修部品リストに記載しているので、施設の技術者が装置を返送せずに交換できます。梱包は合板ケースに発泡ブロック止め。積載図とパッキングリストは出荷に同行します。
宇宙・天文シリーズの他のモデル。いずれも同じ仕様、同じ制御パッケージで製作しています。
テーマの概要、平面図、あるいは何も添付せずに、空間の写真 1 枚だけでも始められます。お見積りは実際の展示装置リストに基づいて作成し、平米あたりの概算では出しません。
ご発注前に工場をご覧になりませんか。 工場見学、第三者検査も歓迎します。