| カテゴリー | 都市・社会 |
|---|---|
| 標準寸法 | 寸法特注 |
| 消費電力 | 100–240 V AC、50/60 Hz、単相 — ユニバーサル入力。降圧トランスもモーターの再結線も不要です |
| 電源 | 1 台から量産まで · 図面による OEM 対応 |
| 納期 | 手付金のお支払い後 3〜6 週間(契約ごとに確定) |
| 保証 | 構造・制御ともに 1 年 |
| 図面・資料 | 仕様書・制御図・補修部品リスト |
カタログ標準モデルです。寸法、制御パッケージ、仕上げが確定しているからこそ、価格と納期を見通せます。サイズ、色、表示言語は、新たな設計工程を挟まずに変更できます。
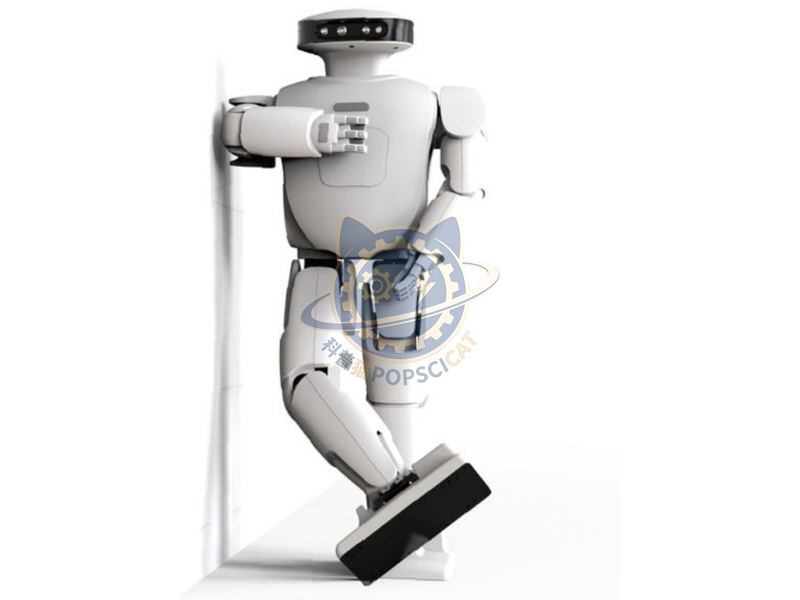
バイペダルロボットは、ヒトの歩行をシミュレートできるロボットの一種で、脚構造、関節アクチュエータのハードウェア、モーションコントロールソフトウェアなどの要素が組み込まれています。これらの設計要素は、適応性、エネルギー効率、およびロボットの安定性に直接影響を与えます。
ユニットは、監視されていない公共使用のために設計されています:制御は、凹凸またはシールドされ、可動部分が封じられ、インターフェイスは、指示なしで約6の子供の操作可能です。画面が使用される場合、ハードウェアを変更することなく言語を切り替えることができ、コンテンツはサイトに置き換えることができます。
自己の安定化の歩行のアルゴリズムと結合される自由の超高度:機械全体に22の接合箇所があり、LIPM (線形によって逆にされたpendulum)モデルに基づいて改善される半閉鎖したループバイダルの歩行のアルゴリズムを採用します。歩くパラメータは、バラを通して動的に調整することができます。ROSに基づくオープンソースのフォワードとインバース・キネマティックスアルゴリズムの完全なセットを提供し、ロボットのモーションコントロールアプリケーションの開発とロボティクス・ティーチング・プラクティスを促進します。V-SLAMの視覚アルゴリズム:場面認識、地図の構造、道の計画、クルーズの障害、ポーズの認識、認知機能。多感覚縦および横の拡張:頭部は6方法mic配列を採用します、効果的に空間騒音を抑制するためにマイクロフォンの配列の空間的なろ過の特徴を利用します。遠方領域内の正確なサウンドコレクション、音源角度の360度精密な位置決め、シームレスなサウンドピックアップを実現します。外部センサー:複数のセンサー(温度、接触、光の感度、人間の赤外線ライト)を接続できる磁気接続ポートを提供して、マルチシーンアプリケーションを実現。
すべての装置は試運転を経て工場を出ます。機構は往復動作を繰り返し、電子部品はエージングし、エッジは面取りし、締結部は規定トルクで締めてマーキングします。ベアリング、スライダー、ランプ、ベルト、タッチパネルなどの消耗部品はモジュール化し、補修部品リストに記載しているので、施設の技術者が装置を返送せずに交換できます。梱包は合板ケースに発泡ブロック止め。積載図とパッキングリストは出荷に同行します。
都市・社会シリーズの他のモデル。いずれも同じ仕様、同じ制御パッケージで製作しています。
テーマの概要、平面図、あるいは何も添付せずに、空間の写真 1 枚だけでも始められます。お見積りは実際の展示装置リストに基づいて作成し、平米あたりの概算では出しません。
ご発注前に工場をご覧になりませんか。 工場見学、第三者検査も歓迎します。