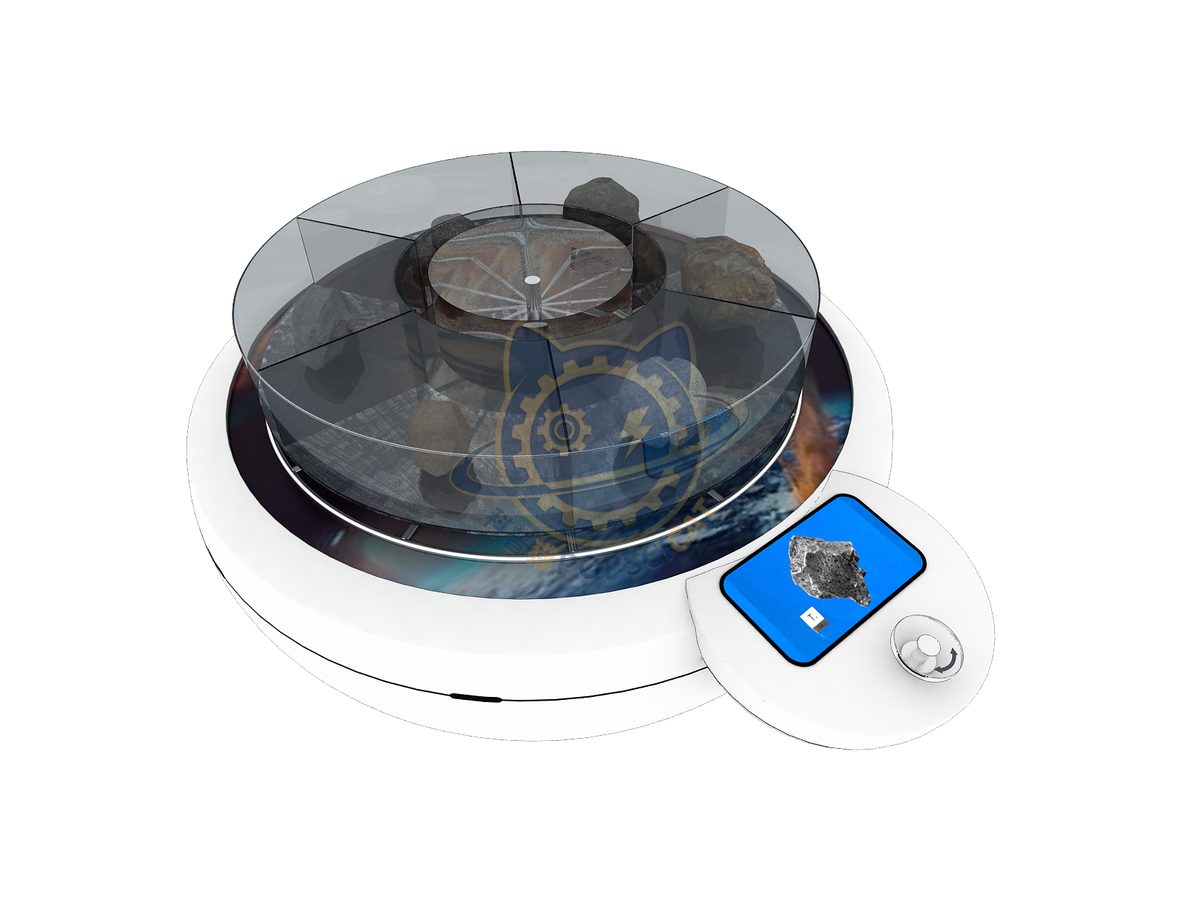
| 카테고리 | 우주·천문 |
|---|---|
| 표준 치수 | 맞춤 치수 |
| 소비 전력 | 100–240 V AC, 50/60 Hz, 단상 — 유니버설 입력. 강압 트랜스나 모터 재결선이 필요 없습니다 |
| 전원 | 1대부터 양산까지 · 도면 기반 OEM |
| 납기 | 계약금 계약금 입금 후 3~6주 (계약 시 확정) |
| 보증 | 구조와 제어 모두 1년 |
| 도면·자료 | 사양서 · 제어 도면 · 예비 부품 목록 |
카탈로그 표준 모델입니다. 치수와 제어 패키지, 마감이 정해져 있어 가격과 납기를 예측할 수 있습니다. 크기와 색상, 인터페이스 언어는 새 설계 없이 조정할 수 있습니다.
Tiangong 우주국의 핵심 단위는 7개의 합동, 2개의 끝 effectors, 2개의 손 눈 사진기, 2개의 팔 막대, 2개의 팔꿈치 사진기 및 중앙 관제사로 이루어져 있는 지적인 “정상”로 갖춰집니다. 그 중, 독립적으로 회전하는 일곱 개의 관절은 여러 종류의 자유로움으로 설계되었으며, 기본으로 생성 된 교란력을 감소시키고 최종 effector가 지정된 위치로 전송되도록합니다. 로봇 팔은 우주 역 단위 재조합 및 보조 도킹, hovering 우주선 캡처 및 보조 도킹과 같은 작업을 수행 할 수 있으며, 여분의 활동에 astronauts 지원 및 캐빈 외부의 다양한 부하 처리.
단위는 unsupervised 공중 사용을 위해 디자인됩니다: 통제는 중단되거나 보호되고, 이동하는 부속은 동봉되고, 공용영역은 대략 6의 아이에 의해 교대로 퇴색됩니다. 화면이 사용되는 곳, 언어는 하드웨어를 변경하지 않고 전환 할 수 있으며, 콘텐츠는 사이트에 교체 할 수 있습니다.
우주 로봇, 일반적인 지능형 운영 시스템으로, 점차적으로 우주 수송의 전통적인 모드를 변경, 궤도 건설, 궤도 유지 보수, 행성 탐험. 그들은 미래의 무인한 공간의 임무를 의미하는 중요한 수단 중 하나입니다. 인간의 우주 탐사 활동에서 우주 로봇은 인류의 임무 전에 탐험가 역할을하며, 인류의 임무에 대한 조수, 그리고 유지 보수가 필요했습니다. 무인 공간 탐사 활동에서, 로봇은 효과적으로 인간 활동과 통제의 범위를 확장할 수 있습니다.
모든 장치는 시운전을 거쳐 출고합니다. 기구를 반복 작동시키고, 전장품을 번인하고, 모서리를 다듬고, 체결부를 규정 토크로 조이고 표시합니다. 베어링, 슬라이더, 램프, 벨트, 터치 패널 같은 마모 부품은 모듈식이며 예비 부품 목록에 기재되어 있어, 현장 기술자가 장치를 반송하지 않고 교체할 수 있습니다. 포장은 합판에 폼 블록을 덧댄 방식이며, 적재 계획과 포장 목록이 함께 갑니다.
우주·천문 라인의 다른 모델로, 모두 같은 사양과 같은 제어 패키지로 제작합니다.
주제 개요나 평면도, 또는 아무것도 없어도 됩니다 — 공간 사진 한 장이면 시작하기에 충분합니다. 견적은 실제 전시물 목록을 기준으로 산출하며, 면적당 추정치로 드리지 않습니다.
계약 전에 공장을 직접 보시겠습니까? 공장 방문과 제3자 검사는 언제나 환영합니다.