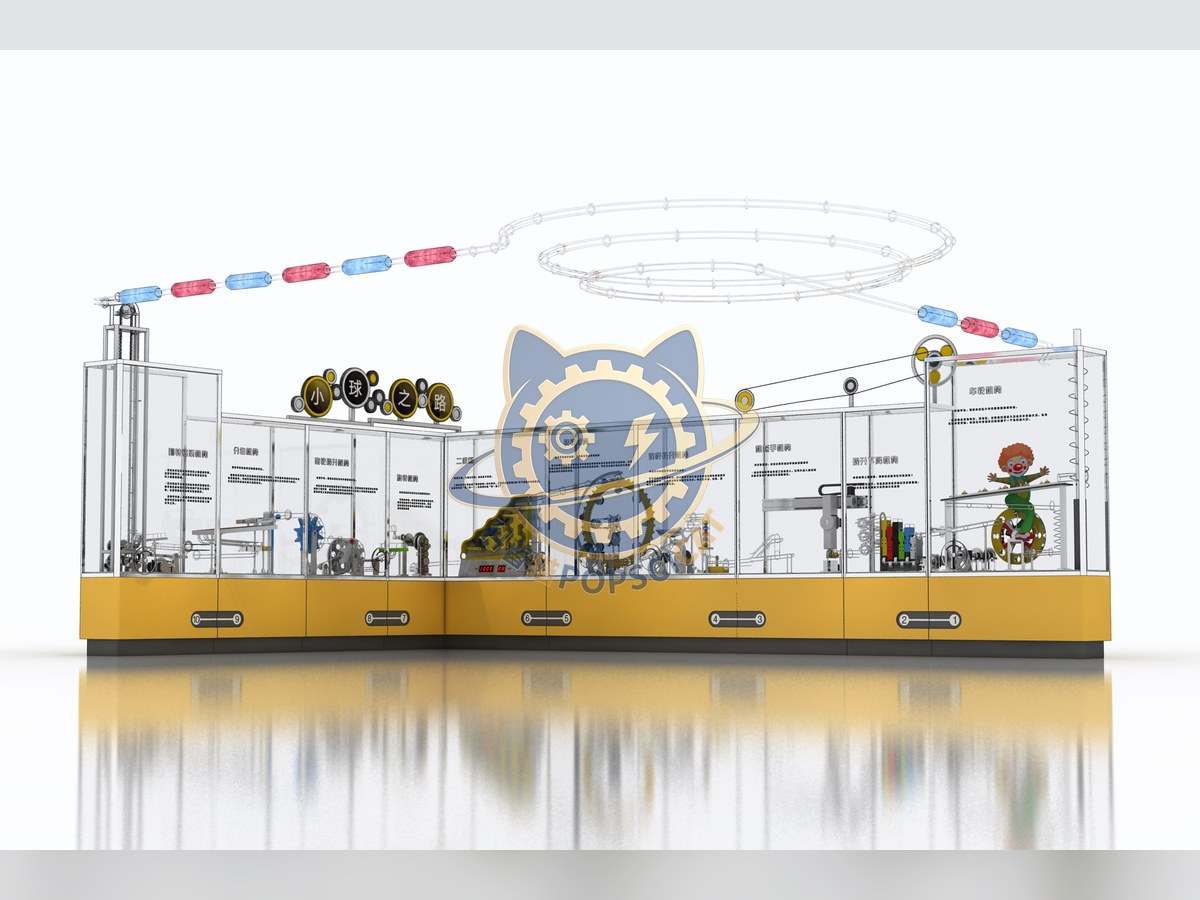
₢ 킹 Demonstration의 목적은 작은 공의 동의를 연기해서, 우리는 기계적인 구조 및 기계적인 전송에 관하여 배울 수 있습니다. II. 과학 원리 기계적인 전송은 각종 모양에서, 주로 2가지 유형으로 분류됩니다: 1. 마찰 전송은 기계 부품 간의 마찰력에 의존하여 벨트 전송, 로프 전송 및 마찰 휠 전송을 포함한 전력 및 모션을 전송합니다. 마찰 드라이브는 쉽게 지속적으로 가변 전송을 달성 할 수 있으며 일반적으로 큰 샤프트 거리와 응용 프로그램에 적합합니다. 하중 초과 Slippage는 또한 방석으로 행동하고 전송을 보호합니다. 그러나, 전송의 이 유형은 일반적으로 고성능 신청을 위해 적당하 정확한 전송 비율을 보장할 수 없습니다. 2. 명세 구동 및 구동 부품의 메쉬 또는 중간 부품의 원조를 통해 전원 또는 모션을 전달하는 메쉬 전송은 기어 전송, 체인 전송, 나사 전송 및 고조파 전송을 포함합니다. 메시 전송은 높 힘 신청에서 사용될 수 있고, 전송 비율은 정확하, 그러나 그것은 일반적으로 높은 제조 및 임명 정밀도를 요구합니다. III.. Functional 묘사 (Technical 해결책) 기계적인 전송은 기계적인 기술설계에서 널리 이용됩니다. "기계적 변속기"라는 용어는 주로 동력과 움직임을 전달하는 기계적 수단을 사용하는 변속기를 나타냅니다. 기계적인 전송의 분류: 1. 기계 부품 사이의 마찰력에 의존하는 마찰 전송은 벨트 드라이브, 로프 드라이브 및 마찰 휠 드라이브 등 전력 및 모션을 전송하기 위해 기계 부품 간의 마찰력에 의존합니다. 구동 및 구동 요소의 참여를 통해 전력 또는 모션을 전달하는 2 메쉬 전송 또는 기어 전송, 체인 전송, 나사 전송 및 고조파 전송을 포함하여 중간 요소의 참여를 통해 다른 사람 사이에서. 전송 벨트 전송의 몇몇 유형에 소개: 동의 또는 힘을 전달하기 위하여 중간 가동 가능한 성분으로 벨트를 이용하는 전송의 유형. 벨트 드라이브의 기본 원칙은 벨트와 패티 사이의 마찰력에 의지하여 모션과 힘을 전달합니다. 기어 드라이브 : 두 개의 기어를 구성, 구동 샤프트에 장착 된 하나 및 구동 샤프트에 다른 사람, 서로 메쉬. 기어 전송은 전송의 가장 널리 사용되는 형태입니다. 사슬 구동: 특별한 이 단면도 및 닫히는 사슬을 가진 2개의 장치의 일관된. 가동 도중, 사슬의 연결을 가진 모는 스프로킷 메시의 이, 사슬을 가진 메시를 모는 몬 스프로킷을 몰기. 웜 기어 드라이브 : 기어가 웜 휠 (헬리컬 기어)이있는 1 개 이상의 헬리컬 이빨과 메쉬가 교차 축 구동을 형성하기 위해,이 유형의 드라이브는 웜 기어 드라이브라고합니다. 나사 드라이브: 나사 드라이브는 나사 너트 쌍을 사용하여 필요한 전송을 달성합니다. 회전 모션을 선형 모션으로 변환하는 데 주로 사용됩니다. 모션과 전력을 모두 전달하면서. IV. 작동 지침 (1) 손수레를 켜고 바퀴를 입력 한 후 공의 쓰레기를 관찰하십시오. (2) 공이 단계 상승하는 방법을 관찰하고 나선형 트랙 내에서 움직임을 볼 수 있습니다. (3) 전시 화면을 터치하고 로봇 팔이 대응 작업을 수행하기 위해 프롬프트를 따르십시오. (4) 공을 들어 올리는 멀티 링크 메커니즘을 구동하기 위해 핸드 휠을 켜십시오. (5) 공이 더 낮은 끝에서 상부 끝에 수송되는 방법을 관찰하십시오. (6) 공을 들어 올리고 기어와 폴리의 전송을 관찰하기 위해 핸드 휠을 켭니다. (7) 캠 기계장치를 몰기 위하여 handwheel를 돌고, 벨브를 열고, 궤도를 들어가기 위하여 공을 허용합니다. (8) 손수레를 돌고 궤도 내의 공의 움직임을 관찰하십시오. (9) 서로 다른 색의 공을 관찰하고 분석합니다. (10) 플립 메커니즘에 연결된 트랙에 공의 움직임을 관찰합니다. 핸드 휠을 계속하고 체인 리프팅 트랙에 작은 공의 움직임을 관찰합니다. 그것은 감독되지 않는 대중적인 사용을 위해 건축됩니다: 표면은 튼튼하고 닦고, 느슨한 부속이 없고, 공용영역은 지시 없이 작동합니다, 그래서 대략 6의 아이는 바쁜 지면에 그것을 작동할 수 있습니다.