Um robô bípede é um tipo de robô que pode simular a marcha humana, e seu projeto envolve elementos como perna...
| Categoria | Cidade & Sociedade |
|---|---|
| Tamanho padrão | Tamanho sob medida |
| Alimentação | 100–240 V CA, 50/60 Hz, monofásico — entrada universal; sem transformador redutor ou reenrolamento de motor |
| Fornecimento | Unidade única ou lote · OEM conforme o seu desenho |
| Prazo de produção | Padrão de 3 a 6 semanas após o sinal (confirmado por contrato) |
| Garantia | 1 ano, estrutura e controle |
| Documentos | Ficha técnica · diagrama de controle · lista de peças de reposição |
Um modelo padrão do catálogo: dimensões, pacote de controles e acabamento são fixos, e é isso que mantém o preço e o prazo previsíveis. Tamanho, cor e idioma da interface podem ser adaptados sem um novo ciclo de projeto.
Modelos padrão desta linha também estão listados em nossa loja online, com preços em USD — veja o preço você mesmo ↗
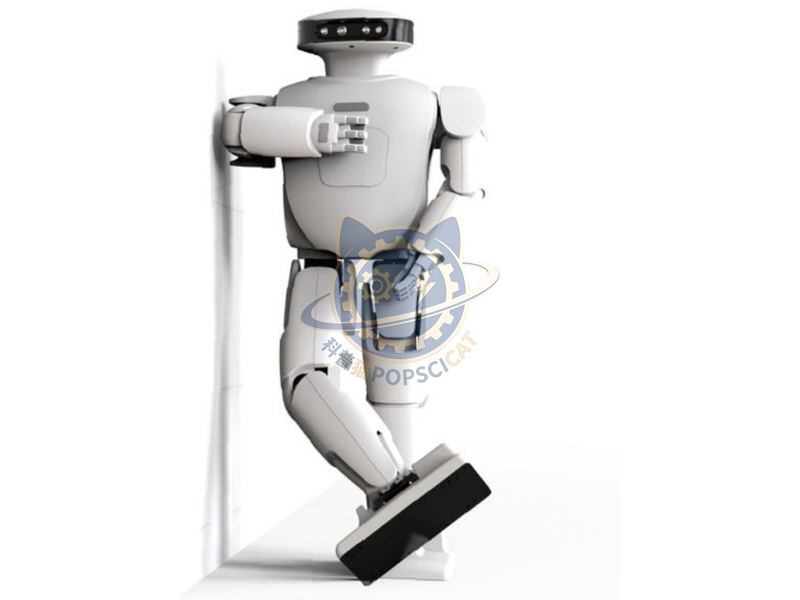
Um robô bípede é um tipo de robô que pode simular a marcha humana, e seu projeto envolve elementos como estrutura da perna, hardware do atuador conjunto e software de controle de movimento. Esses elementos de projeto afetam diretamente a adaptabilidade, eficiência energética e estabilidade dos robôs.
A unidade é projetada para uso público sem supervisão: os controles são embutidos ou protegidos, as partes móveis são fechadas e a interface pode ser operada por uma criança de cerca de seis anos sem instruções. Quando há tela, o idioma pode ser trocado sem alterar o hardware, e o conteúdo pode ser substituído no local.
Ultra alto grau de liberdade combinado com algoritmo de marcha auto-estabilizante: Toda a máquina tem 22 articulações e adota um algoritmo de marcha bipedal semi-fechado baseado no modelo LIPM (pêndulo linear invertido). Os parâmetros de caminhada podem ser ajustados dinamicamente através da ROS. Fornecer um conjunto completo de algoritmos de cinemática de código aberto e inverso baseados em ROS, facilitando o desenvolvimento de aplicações de controle de movimento robô e práticas de ensino de robótica. V-SLAM algoritmo visual: reconhecimento de cena, construção de mapa, planejamento de caminho, evitar obstáculos cruzeiro, posar reconhecimento, funções cognitivas. Expansão vertical e horizontal multissensorial: A cabeça adota uma matriz de microfones de 6 vias, utilizando as características de filtragem espacial da matriz de microfones para suprimir efetivamente o ruído espacial. Coleta de som precisa dentro da faixa de campo distante, posicionamento preciso de 360 graus do ângulo de fonte de som, alcançando uma captação de som perfeita. Sensores externos: Fornecer portas de conexão magnética que podem conectar vários sensores (temperatura, toque, sensibilidade à luz, luzes de infravermelho humana) para ajudar a alcançar aplicações de várias cenas.
Cada unidade sai da fábrica após um teste de funcionamento: mecanismos acionados repetidamente, eletrônica em burn-in, bordas acabadas, fixações torquadas e marcadas. As peças de desgaste — rolamentos, deslizadores, lâmpadas, correias, telas de toque — são modulares e constam da lista de peças de reposição, de modo que o técnico do espaço possa substituí-las sem devolver o expositor. A embalagem de madeira é de compensado com blocos de espuma; o plano de estiva e a lista de embalagem acompanham a remessa.
Outros modelos da linha Cidade & Sociedade, todos com a mesma especificação e o mesmo pacote de controle.

Passo das pás ajustado à mão com o empuxo lido em um mostrador ao vivo.

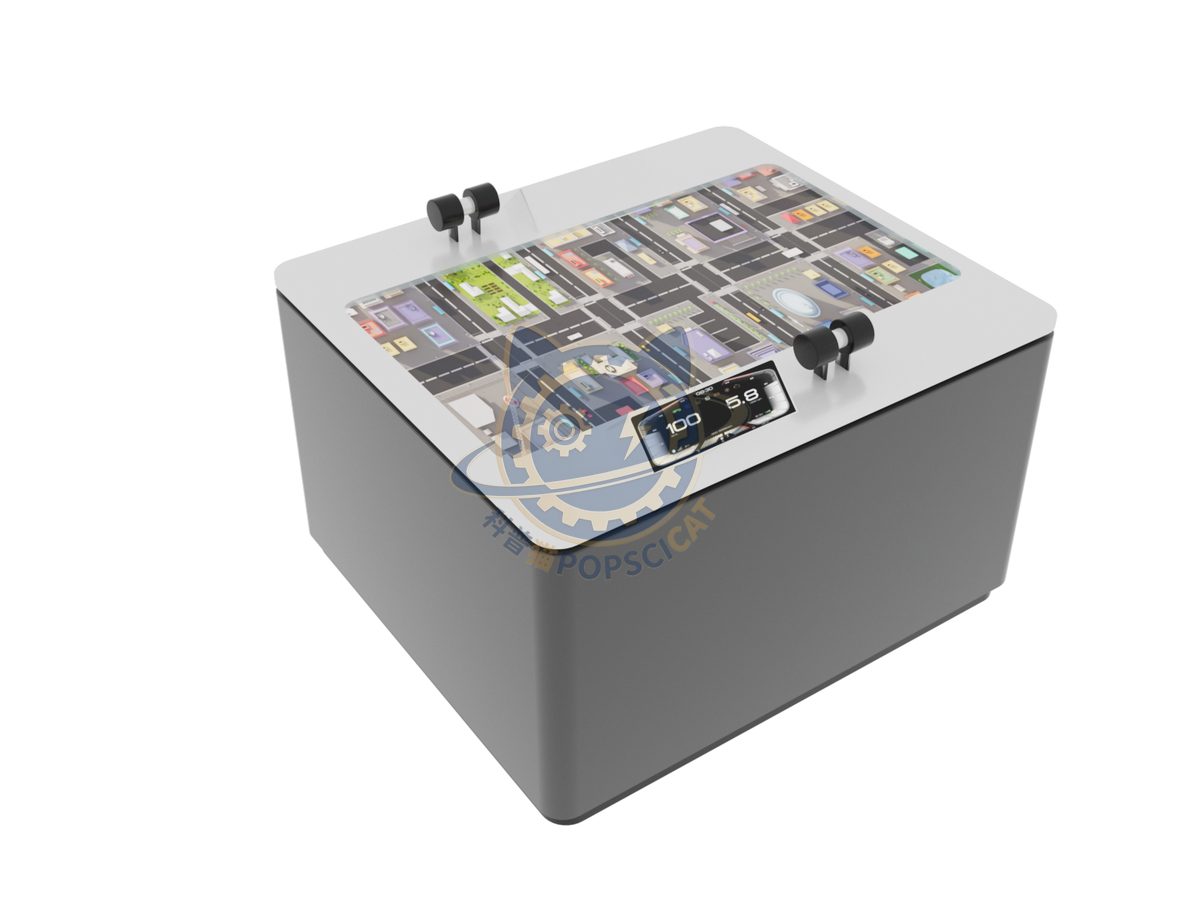
Sincronize quatro sinais para que um ônibus atravesse a cidade sem parar.

Carregue um casco até flutuar e depois até não flutuar mais.

Sensoriamento na via, sinalização de faixas e comunicação entre veículos em um único modelo.
Anexe um esboço temático, uma planta ou nada — uma foto do espaço basta para começar. Os orçamentos são emitidos com base em uma lista real de expositores, não em estimativas por metro quadrado.
Prefere ver o chão de fábrica antes de decidir? Visitas à fábrica e inspeções de terceiros são bem-vindas.