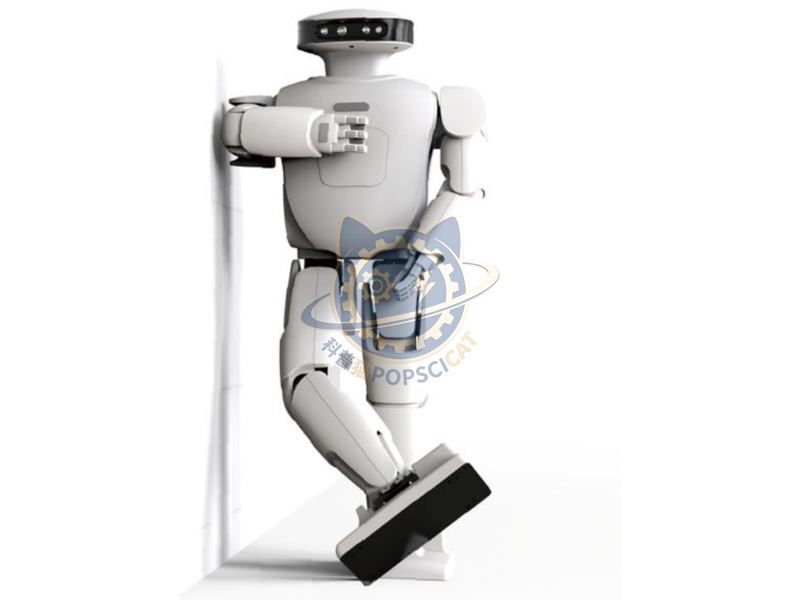
Двухногий робот - это тип робота, который может имитировать ходьбу человека, и его конструкция включает в себя такие элементы, как ноги.
| Категория | Город и общество |
|---|---|
| Стандартный размер | Индивидуальный размер |
| Питание | 100–240 В AC, 50/60 Гц, одна фаза — универсальный вход; без понижающего трансформатора и перекоммутации двигателя |
| Поставка | Одна единица или партия · OEM по вашим чертежам |
| Срок изготовления | Стандартно 3–6 недель после предоплаты (фиксируется в договоре) |
| Гарантия | 1 год: конструкция и система управления |
| Документация | Технический паспорт · схема управления · перечень запчастей |
Это каталожная модель: габариты, комплект управления и отделка зафиксированы — именно поэтому цена и срок предсказуемы. Размер, цвет и язык интерфейса адаптируются без нового проектного цикла.
Стандартные модели этой линейки также представлены в нашем интернет-магазине с ценой в долларах США — посмотреть цену ↗
Двухножный робот - это тип робота, который может имитировать ходьбу человека, и его конструкция включает в себя такие элементы, как структура ног, аппаратное обеспечение для совместных приводов и программное обеспечение для управления движением. Эти элементы конструкции непосредственно влияют на адаптивность, энергоэффективность и стабильность роботов.
Устройство предназначено для использования без надзора: элементы управления встроены или защищены, движущиеся части закрыты, а интерфейс работает ребенком около шести лет без инструкций. Когда используется экран, язык может быть переключен без изменения аппаратного обеспечения, а контент может быть заменен на месте.
Сверхвысокая степень свободы в сочетании с алгоритмом самостабилизирующейся ходьбы: вся машина имеет 22 сустава и принимает алгоритм двуногой ходьбы с полузакрытым циклом, улучшенный на основе модели LIPM (линейный инвертированный маятник). Параметры ходьбы могут быть динамически регулированы с помощью ROS. Предоставить полный набор алгоритмов переходной и обратной кинематики с открытым исходным кодом на основе ROS, облегчая разработку приложений управления движением роботов и практики обучения робототехнике. Визуальный алгоритм V-SLAM: распознавание сцен, строительство карт, планирование маршрута, избежание препятствий для круиза, распознавание поз, когнитивные функции. Многосенсорное вертикальное и горизонтальное расширение: головка принимает 6-сторонний микрофонный массив, используя характеристики пространственной фильтрации микрофонного массива для эффективного подавления пространственного шума. Точный сбор звука в дальнем диапазоне поля, точное позиционирование угла источника звука на 360 градусов, достижение беспрепятственного захвата звука. Внешние датчики: предоставляют магнитные порты соединения, которые могут подключать несколько датчиков (температура, сенсорная, чувствительность к свету, человеческие инфракрасные огни), чтобы помочь в достижении многосценных приложений.
Каждый блок покидает завод после запускного испытания: механизмы переключены, электроника сгорела, краи одеты, крепления крутящим моментом и отмечены. Носные детали — подшипники, слайдеры, лампы, ремни, сенсорные панели — модульны и перечислены на листе запасных частей, поэтому техник площадки может заменить их без возвращения на экспонат. Крейтинг представляет собой фанеру с пенобулокацией; план загрузки и список упаковки путешествуют с отгрузкой.
Другие модели линейки «Город и общество» — по той же спецификации и с тем же комплектом управления.

Шаг лопастей задаётся вручную, тяга считывается по прибору.

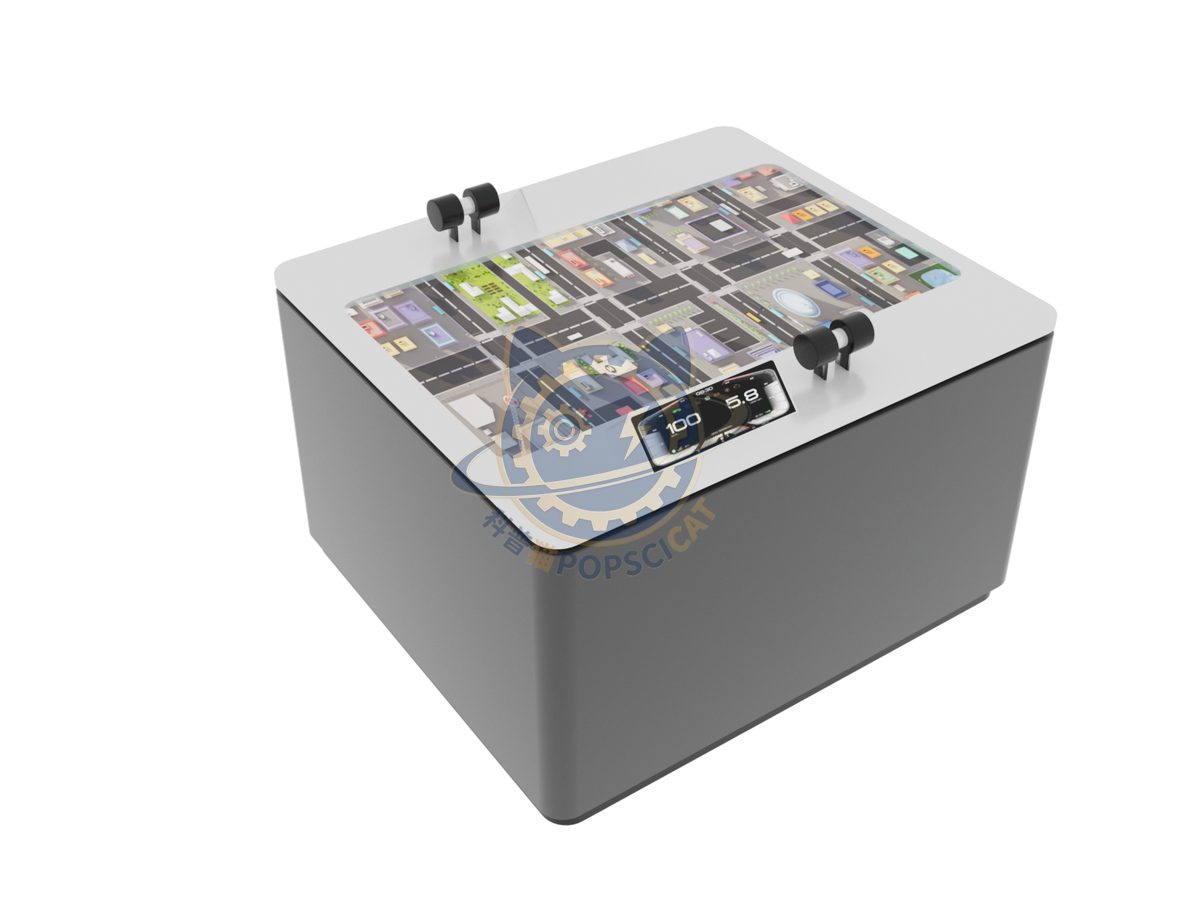
Настройте четыре светофора так, чтобы автобус прошёл город без остановок.

Нагружайте корпус, пока он плывёт, а потом — пока не утонет.

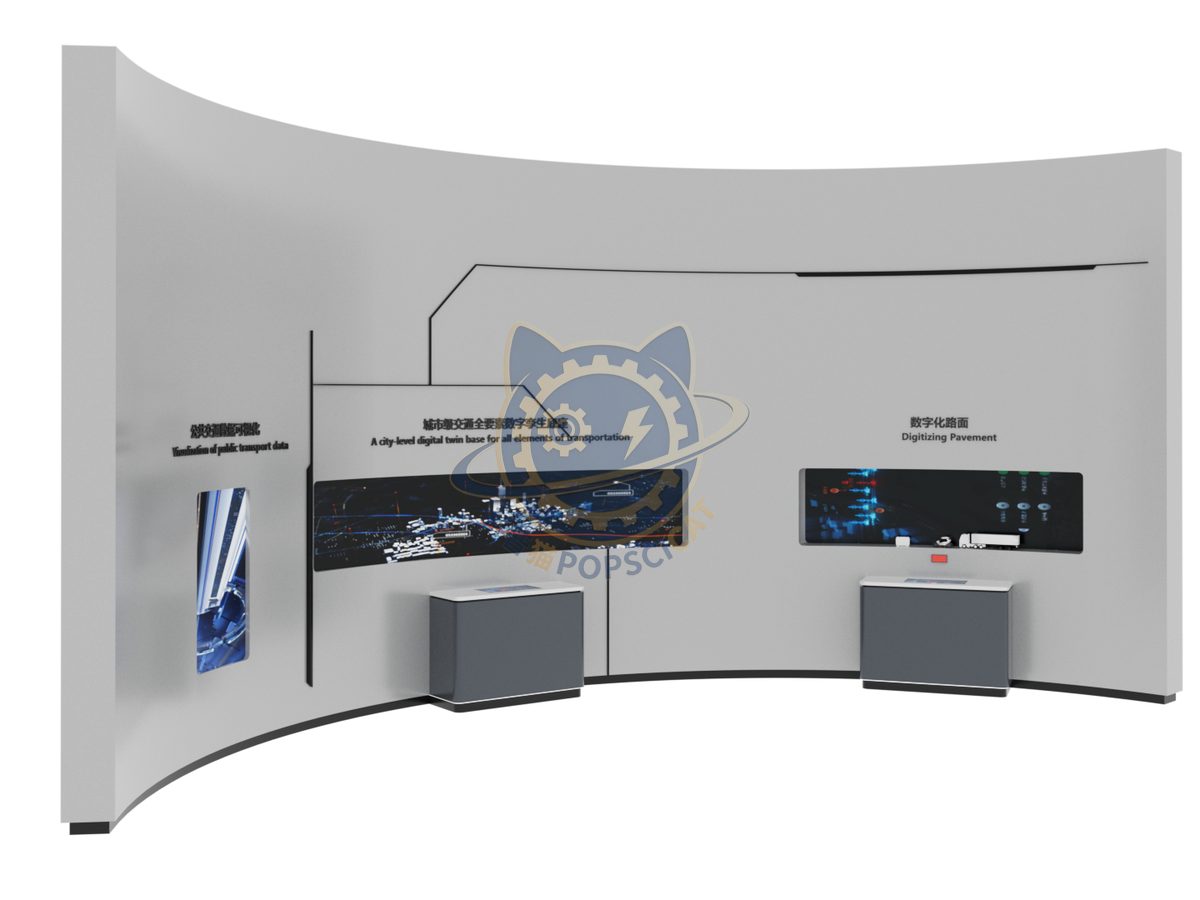
Дорожные датчики, разметка и связь между автомобилями в одной модели.
Приложите тематическую концепцию, план помещения — или ничего: для начала достаточно фотографии пространства. Расчёт делается по реальному списку экспонатов, а не по прикидке на квадратный метр.
Хотите сначала увидеть площадку? Мы приветствуем визиты на завод и независимый технический надзор.