Un robot bipedal es un tipo de robot que puede simular la apuesta humana, y su diseño implica elementos como la pierna...
| Categoría | Ciudad y sociedad |
|---|---|
| Medidas estándar | Medidas a medida |
| Alimentación | 100–240 V AC, 50/60 Hz, monofásico — entrada universal; sin transformador reductor ni reconexión del motor |
| Suministro | Unidad suelta o lote · OEM según tu plano |
| Plazo de entrega | Estándar 3–6 semanas tras el anticipo (se confirma por contrato) |
| Garantía | 1 año, estructura y control |
| Documentación | Ficha técnica · esquema de control · lista de repuestos |
Un modelo de catálogo estándar: las dimensiones, el paquete de control y el acabado se fijan, lo que mantiene el precio y el tiempo de entrega predecible. El lenguaje de tamaño, color e interfaz se puede adaptar sin un nuevo ciclo de diseño.
Los modelos estándar de esta gama también se enumeran en nuestra tienda online, precio en USD — consulta el precio tú mismo ↗ ↗
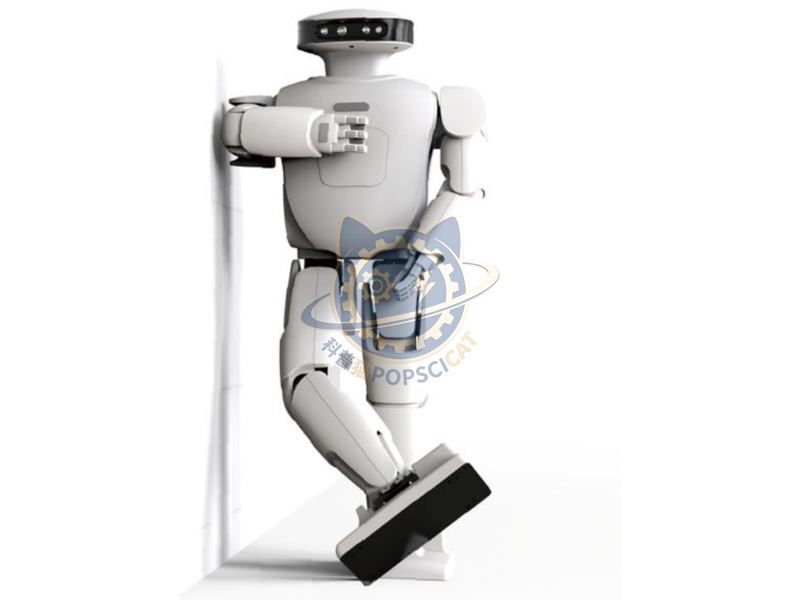
Un robot bipedal es un tipo de robot que puede simular la apuesta humana, y su diseño implica elementos como estructura de piernas, hardware de actuador conjunto y software de control de movimiento. Estos elementos de diseño afectan directamente la adaptabilidad, eficiencia energética y estabilidad de los robots.
La unidad está diseñada para uso público no supervisado: los controles se recesan o protegen, las partes móviles están cerradas, y la interfaz es operable por un niño de aproximadamente seis sin instrucción. Cuando se utiliza una pantalla, el idioma se puede cambiar sin cambiar el hardware, y el contenido puede ser reemplazado en el sitio.
Ultra alto grado de libertad combinado con el algoritmo de gait autoestabilizador: Toda la máquina tiene 22 articulaciones y adopta un algoritmo de gait bipedal de bucle semi cerrado mejorado basado en el modelo LIPM (péndulo invertido lineal). Los parámetros de caminar se pueden ajustar dinámicamente a través de ROS. Proporcionar un conjunto completo de algoritmos de código abierto e inverso basados en ROS, facilitando el desarrollo de aplicaciones de control de movimiento robot y prácticas de enseñanza robótica. algoritmo visual V-SLAM: reconocimiento de escena, construcción de mapas, planificación de rutas, evitación de obstáculos de crucero, reconocimiento de poses, funciones cognitivas. Ampliación vertical y horizontal multisensible: La cabeza adopta una matriz de micrófonos de 6 vías, utilizando las características de filtrado espacial de la matriz de micrófono para suprimir eficazmente el ruido espacial. Recopilación de sonido precisa dentro de la gama de campo lejano, posicionamiento preciso de 360 grados del ángulo de fuente de sonido, logrando una captación de sonido sin costuras. Sensores externos: Proporcionar puertos de conexión magnética que pueden conectar múltiples sensores (temperatura, tacto, sensibilidad de la luz, luces infrarrojas humanas) para ayudar a lograr aplicaciones multi escena.
Cada unidad deja la fábrica después de una prueba de funcionamiento: mecanismos ciclos, electrónica quemada, bordes vestidos, fijaciones torqueadas y marcadas. Las piezas de desgaste — rodamientos, deslizadores, lámparas, correas, paneles táctiles— son modulares y se enumeran en la hoja de repuesto, por lo que un técnico de la sede puede reemplazarlos sin devolver la exhibición. el plan de carga y la lista de embalaje viajan con el envío.
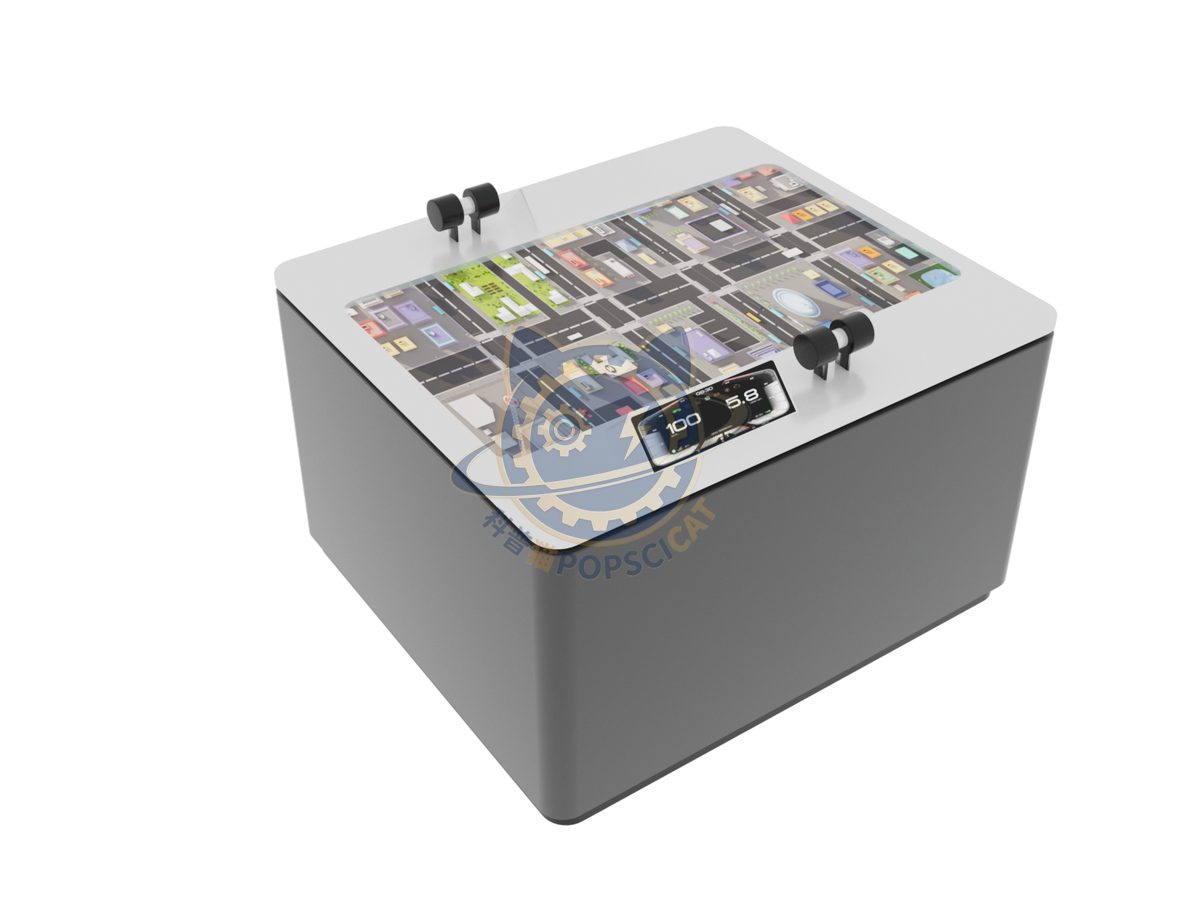
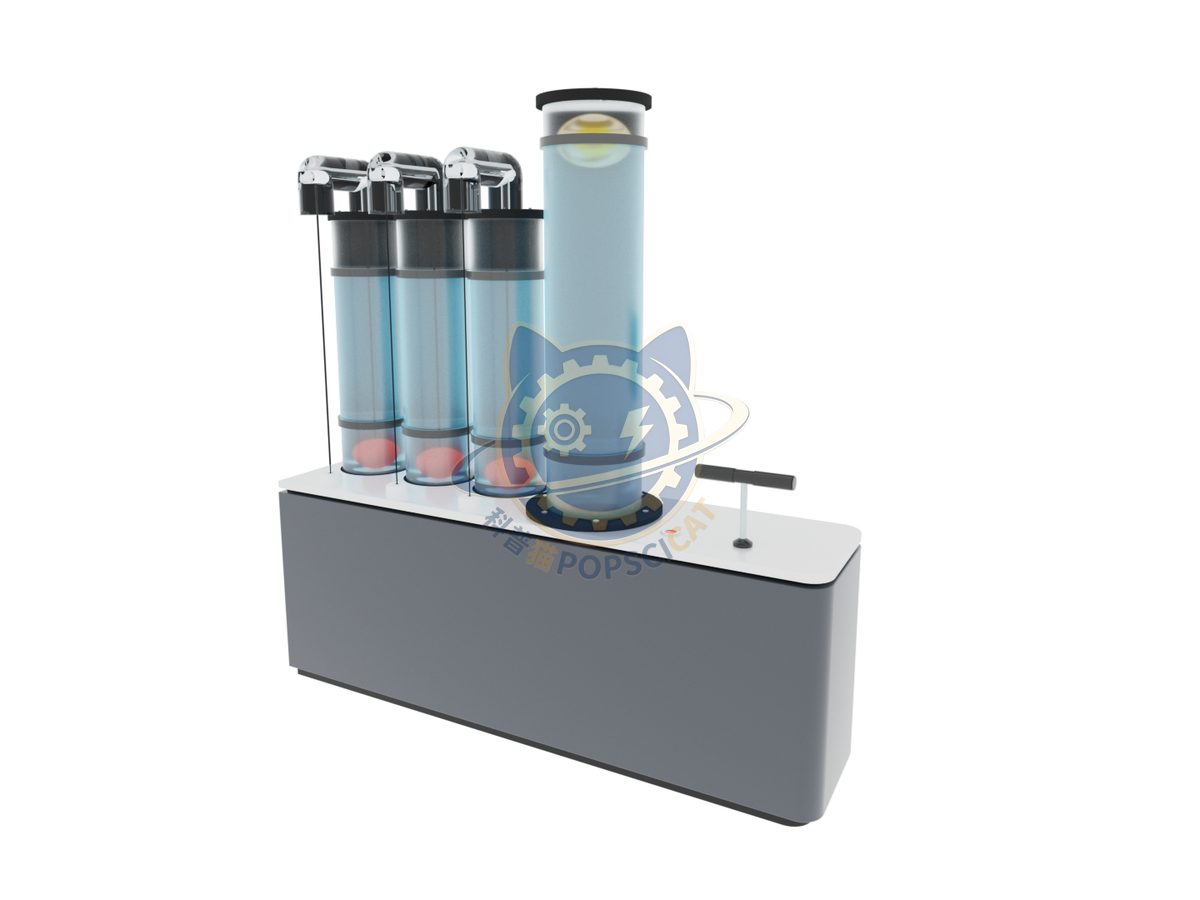
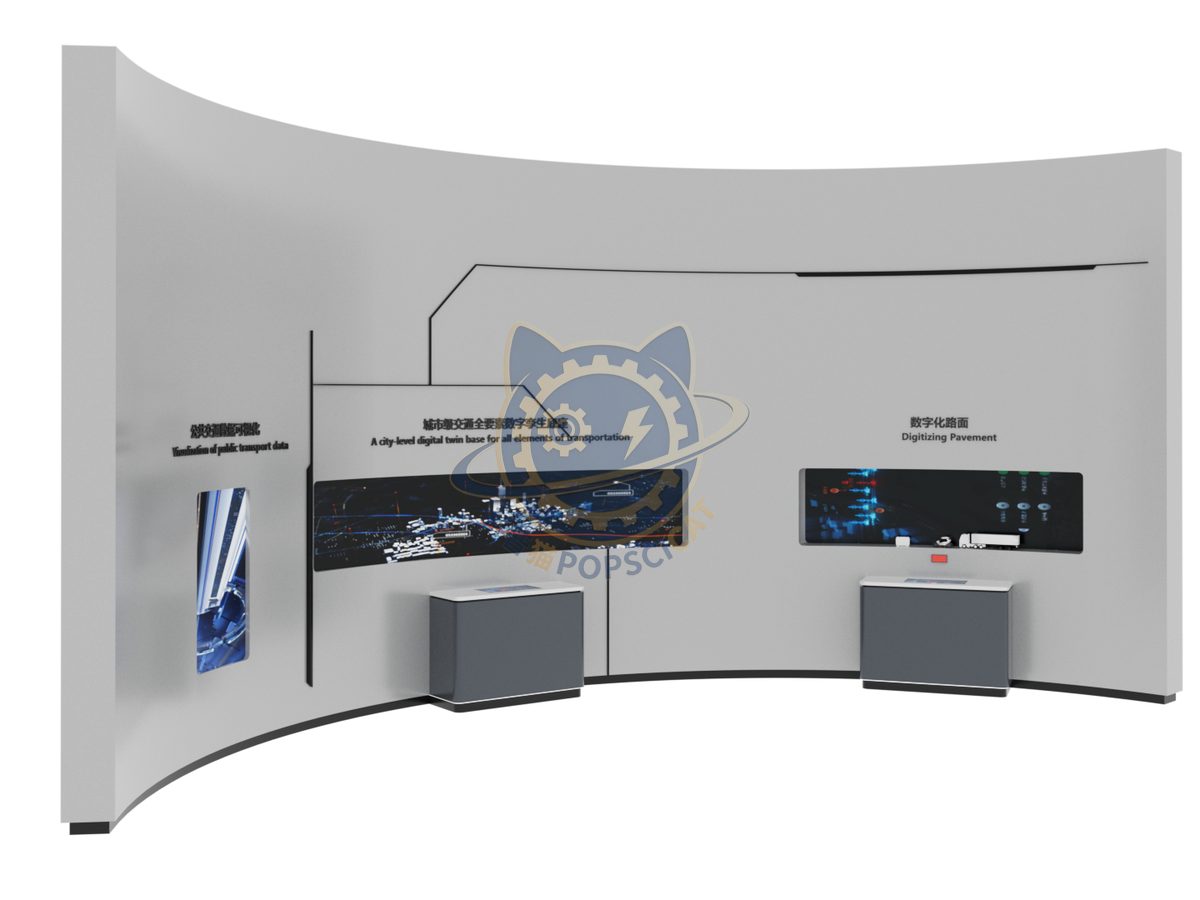
Otros modelos de la línea Ciudad & Sociedad, todos mantenidos a la misma especificación y el mismo paquete de control.

Anillo de hoja ajustado a mano con empuje leído en un calibre en vivo.

Tiempo cuatro señales para que un autobús cruce la ciudad sin parar.

Carga un casco hasta que flota y luego hasta que no.

Sensing, marcaciones de carriles y comunicación de vehículos en un modelo.
Adjunta un esquema temático, un plano o nada en absoluto: basta una foto del espacio para empezar. Los presupuestos se elaboran sobre una lista real de exhibiciones, no sobre estimaciones por metro cuadrado.
¿Prefieres ver la sala antes de decidirte? Se aceptan visitas a fábrica e inspecciones de terceros.