Le système submersible d'atterrisseur et de rover multipoints en haute mer « Luling » est un nouveau concept de submersible sans pilote conçu…
| Catégorie | Terre & écologie |
|---|---|
| Taille standard | Taille sur mesure |
| Alimentation | 100–240 V CA, 50/60 Hz, monophasé — entrée universelle ; sans transformateur abaisseur ni reprise du bobinage moteur |
| Fourniture | Unité unique ou lot · OEM selon votre plan |
| Délai de production | Standard 3–6 semaines après acompte (confirmé par contrat) |
| Garantie | 1 an, structure et commande |
| Documents | Fiche technique · schéma de commande · liste de pièces de rechange |
Un modèle standard du catalogue : dimensions, coffret de commandes et finition sont figés, ce qui garantit un prix et un délai prévisibles. Taille, couleur et langue d'interface peuvent être adaptées sans nouveau cycle de conception.
Les modèles standard de cette gamme sont également listés dans notre boutique en ligne, en prix USD — voyez le prix vous-même ↗
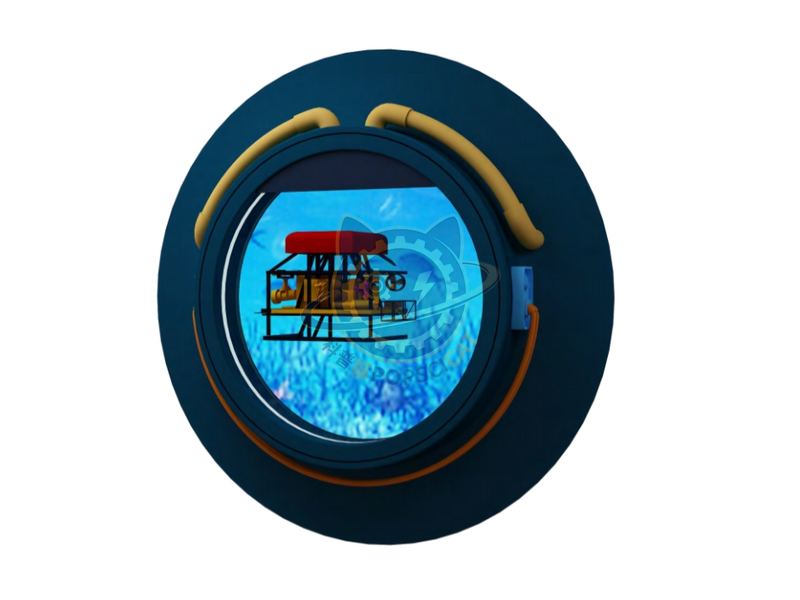
Le système submersible d'atterrisseur et de rover multipoints en haute mer « Luling » est un nouveau concept de submersible sans pilote conçu spécifiquement pour les environnements extrêmes tels que les sources froides et les fluides hydrothermaux. Il s'appuie de manière innovante sur la technologie des détecteurs d'espace lointain, intégrant le stationnement à point fixe à long terme de l'atterrisseur multipoint (M-Lander) avec la détection des manœuvres du submersible itinérant (R-ROV). Grâce au mode « station de base mobile guidant les opérations de la sous-machine », il permet une exploration efficace et peu coûteuse de plusieurs points sous-marins en une seule plongée. L'ensemble du système s'appuie sur plusieurs technologies de communication telles que l'acoustique, la radio et la fibre optique pour garantir un fonctionnement fiable et une transmission de données en temps réel dans des environnements complexes en eaux profondes, fournissant ainsi de nouveaux équipements et un support technique pour des opérations précises d'exploration des fonds marins dans des environnements extrêmes.
L'unité est conçue pour un usage public sans surveillance : les commandes sont encastrées ou protégées, les pièces mobiles sont carénées, et l'interface est utilisable par un enfant d'environ six ans sans consigne. Lorsqu'un écran est utilisé, la langue peut être changée sans modifier le matériel, et le contenu peut être remplacé sur place.
(1) Le « Deep Sea Multi Point Lander and Rover Submarine System » est un nouveau concept de submersible composé de deux équipements : le Multi Point Lander (M-Lander) et le Rover Submarine (R-ROV). Le R-ROV a deux modes : flotter dans l'eau et ramper sur le fond marin. Le R-ROV en mode rampant se compose d'un R-ROV en mode flottant équipé d'un châssis rampant, et les deux modes doivent être activés sur le vaisseau mère avant le lancement pour l'exploitation. Avec le soutien du programme national clé de recherche et développement « Technologies et équipements clés en haute mer » et du projet spécial clé « Recherche sur le système submersible multipoint Lander et Roamer en haute mer », le nouveau concept de submersible « Luling » développé par l'Institut des profondeurs marines de l'Académie chinoise des sciences a été accepté avec succès par les essais en mer. Au cours de l'expérience, la profondeur de plongée maximale du "Luling" était de 3 252 mètres, et une seule plongée a permis de réaliser un total cumulé de 11 sites.
Chaque unité quitte l'usine après un essai de fonctionnement : mécanismes actionnés, électronique rodée, arêtes adoucies, fixations serrées au couple et marquées. Les pièces d'usure — roulements, glissières, lampes, courroies, écrans tactiles — sont modulaires et listées sur la fiche de pièces de rechange, si bien qu'un technicien du site peut les remplacer sans renvoyer l'exposition interactive. Le caissage en contreplaqué est muni de cales en mousse ; le plan de chargement et la liste de colisage accompagnent l'expédition.
Autres modèles de la gamme Terre & écologie, tous tenus à la même spécification et au même ensemble de commande.

Une coupe verticale d'une tempête montrant l'œil, le mur de l'œil et les bandes spiralées.

Une plateforme tremble aux intensités enregistrées pendant qu'un sismographe trace le mouvement.

Chaleur et pression transforment une roche en une autre sur un plateau tournant.

Globe en coupe montrant croûte, manteau, noyau externe et noyau interne.
Joignez une esquisse de thématique, un plan, ou rien du tout — une photo de l'espace suffit pour démarrer. Les devis sont établis à partir d'une vraie liste d'expositions interactives, non d'estimations au mètre carré.
Vous préférez visiter l'atelier avant de vous engager ? Les visites d'usine et les inspections par tiers sont les bienvenues.