Een tweevoetige robot is een type robot dat het menselijk looppatroon kan simuleren, en het ontwerp ervan omvat elementen zoals been…
| Categorie | Stad & Samenleving |
|---|---|
| Standaardformaat | Maatwerkformaat |
| Voeding | 100–240 V AC, 50/60 Hz, enkelfasig — universele ingang; geen spanningsverlager of herwikkelde motor nodig |
| Levering | Enkel stuk of batch · OEM volgens uw tekening |
| Levertijd | Standaard 3–6 weken na aanbetaling (bevestigd per contract) |
| Garantie | 1 jaar, constructie en besturing |
| Documenten | Specificatieblad · besturingsschema · reserveonderdelenlijst |
Een standaardcatalogusmodel: de afmetingen, het bedieningspakket en de afwerking zijn vast, en precies dat houdt de prijs en de levertijd voorspelbaar. Grootte, kleur en interfacetaal kunnen worden aangepast zonder een nieuwe ontwerpronde.
Standaardmodellen uit deze reeks staan ook in onze webwinkel, met prijzen in USD — bekijk de prijs zelf ↗
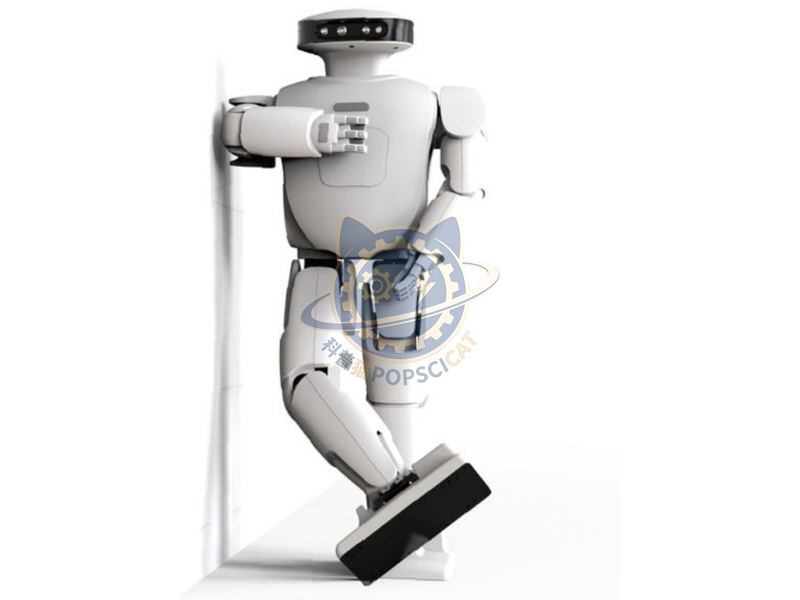
Een tweevoetige robot is een type robot dat het menselijk looppatroon kan simuleren, en het ontwerp ervan omvat elementen zoals de beenstructuur, hardware voor gewrichtsactuatoren en bewegingsbesturingssoftware. Deze ontwerpelementen hebben een directe invloed op het aanpassingsvermogen, de energie-efficiëntie en de stabiliteit van robots.
Het toestel is ontworpen voor onbeheerd publiek gebruik: de bedieningselementen zijn verzonken of afgeschermd, de bewegende delen zijn omsloten, en de interface is bedienbaar door een kind van ongeveer zes jaar zonder instructie. Waar een scherm wordt gebruikt, kan de taal worden gewisseld zonder de hardware te wijzigen, en kan de inhoud ter plaatse worden vervangen.
Ultrahoge mate van vrijheid gecombineerd met een zelfstabiliserend loopalgoritme: De hele machine heeft 22 gewrichten en maakt gebruik van een semi-gesloten tweevoetig loopalgoritme, verbeterd op basis van het LIPM-model (linear inverted slinger). Via ROS kunnen de loopparameters dynamisch worden aangepast. Bied een complete set open-source algoritmen voor voorwaartse en inverse kinematica op basis van ROS, die de ontwikkeling van toepassingen voor robotbewegingscontrole en onderwijspraktijken op het gebied van robotica vergemakkelijken. V-SLAM visueel algoritme: scèneherkenning, kaartconstructie, routeplanning, vermijden van obstakels, poseherkenning, cognitieve functies. Multi-sensorische verticale en horizontale expansie: het hoofd maakt gebruik van een 6-weg microfoonarray, waarbij gebruik wordt gemaakt van de ruimtelijke filtereigenschappen van de microfoonarray om ruimtelijke ruis effectief te onderdrukken. Nauwkeurige geluidsverzameling binnen het verre veldbereik, 360 graden nauwkeurige positionering van de geluidsbronhoek, waardoor een naadloze geluidsopname wordt bereikt. Externe sensoren: Zorg voor magnetische verbindingspoorten die meerdere sensoren kunnen verbinden (temperatuur, aanraking, lichtgevoeligheid, menselijk infraroodlicht) om te helpen bij het realiseren van toepassingen met meerdere scènes.
Elk toestel verlaat de fabriek na een proefdraai: mechanismen doorgespeeld, elektronica ingespeeld, randen bijgewerkt, bevestigingen aangedraaid en gemarkeerd. Slijtdelen — lagers, geleidingen, lampen, riemen, aanraakpanelen — zijn modulair en staan op de onderdelenlijst, zodat een technicus van de locatie ze kan vervangen zonder het exponaat terug te sturen. De houten krating (multiplex kist) is van multiplex met schuimblokkering; het laadplan en de paklijst reizen met de zending mee.
Andere modellen uit de lijn Stad & Samenleving, allemaal volgens dezelfde specificatie en hetzelfde besturingspakket.

Bladhoek met de hand verstelbaar, met de stuwkracht afgelezen op een live meter.

Stem vier signalen op elkaar af zodat een bus door de stad rijdt zonder te stoppen.

Belast een romp tot hij blijft drijven en daarna tot hij niet meer drijft.

Wegzijdige sensoren, rijstrookmarkering en voertuigcommunicatie in één model.
Voeg een themaschets of een plattegrond toe, of helemaal niets — een foto van de ruimte is genoeg om te beginnen. Offertes worden uitgebracht op basis van een echte exponatenlijst, niet op schattingen per vierkante meter.
Liever eerst de productievloer zien voordat u beslist? Fabrieksbezoeken en inspecties door derden zijn welkom.